5x schnellerer Boot für ein industrielles HMI-Display

Wie wir die Bootzeit eines Linux-basierten HMI-Panels allein per Software von etwa 55–60 auf 10 Sekunden gesenkt haben, damit Bediener nach einem Neustart nie die Live-Produktionsdaten aus den Augen verlieren.

5
x
Schnellerer Boot
55–60 → 10
s
Bootzeit
100+
Kaltstartzyklen in der Verifizierung
Das Produkt

Ein europäischer OEM baut Linux-basierte industrielle HMI-Displays. Einer seiner Kunden, eine Lebensmittelfabrik, die Erdnussbutter in Tuben herstellt, überwacht mit den Panels Rösten, Mahlen, Mischen und Abfüllen in Echtzeit, neben hochfrequenten Sensoren für Temperatur, Füllstand und Durchfluss.

Schon kleine Abweichungen bei Temperatur oder Viskosität können Texturfehler, Entmischung oder Verunreinigung verursachen, deshalb beobachten die Bediener die Panels ständig und greifen ein, sobald Werte abweichen.

Auf einen Blick

Planen Sie etwas Ähnliches? Ein erfahrener Ingenieur antwortet innerhalb eines Werktags.

Die Herausforderung

Nach Stromausfällen, Wartung oder Schichtwechseln waren Sensoren und Steuerungen fast sofort wieder da, aber die HMI-Panels brauchten etwa 55–60 Sekunden bis zur Betriebsbereitschaft, weit über dem in der Produktion erwarteten Ziel von 15 Sekunden. Das hinterließ bei jedem Neustart Lücken bei Live-Daten und Alarmen.

Der Hersteller konnte auf eine schnellere, teurere Hardwareplattform wechseln oder die Software auf der bestehenden Hardware optimieren. Er entschied sich für die Software und beauftragte uns, die Linux-Startsequenz zu analysieren und zu optimieren.

Unser Ansatz

Profiling der Bootzeit: Mit Systemlogs, systemd-analyze und bootchart fanden wir Latenzen in jeder Stufe, von Verzögerungen in U-Boot bis zur Reihenfolge der systemd-Dienste.

Bootloader und Kernel: Verzögerungen in U-Boot entfernt und init vereinfacht (etwa 3 s gespart); ungenutzte Treiber und Debug-Optionen im Kernel deaktiviert (etwa 3 s).

Root-Dateisystem: Wechsel von ext4 zu einem komprimierten SquashFS-Image (LZ4) mit OverlayFS-Ebene, gewählt wegen sehr schneller Dekompression und geringer CPU-Last auf einem schreibgeschützten System (etwa 14 s).

User Space: systemd so umgebaut, dass Feldbus, OPC UA und Netzwerkkommunikation zuerst starten, und Logs und Diagnose aufgeschoben, bis die HMI-Oberfläche läuft (etwa 30 s).

Verifizierung: mehr als 100 Kaltstartzyklen mit konsistentem Start sowie fünf HMIs im Feld im synchronisierten Betrieb getestet, ohne Datenverzögerungen und mit stabiler Wiederherstellung nach Stromzyklen.

Tech-Stack: U-Boot (individuell abgestimmt), Buildroot (Linux 4.x), SquashFS + OverlayFS (LZ4), systemd mit eigenen Targets, OPC UA, MQTT und Modbus TCP, auf ARM Cortex-A7 mit eMMC.
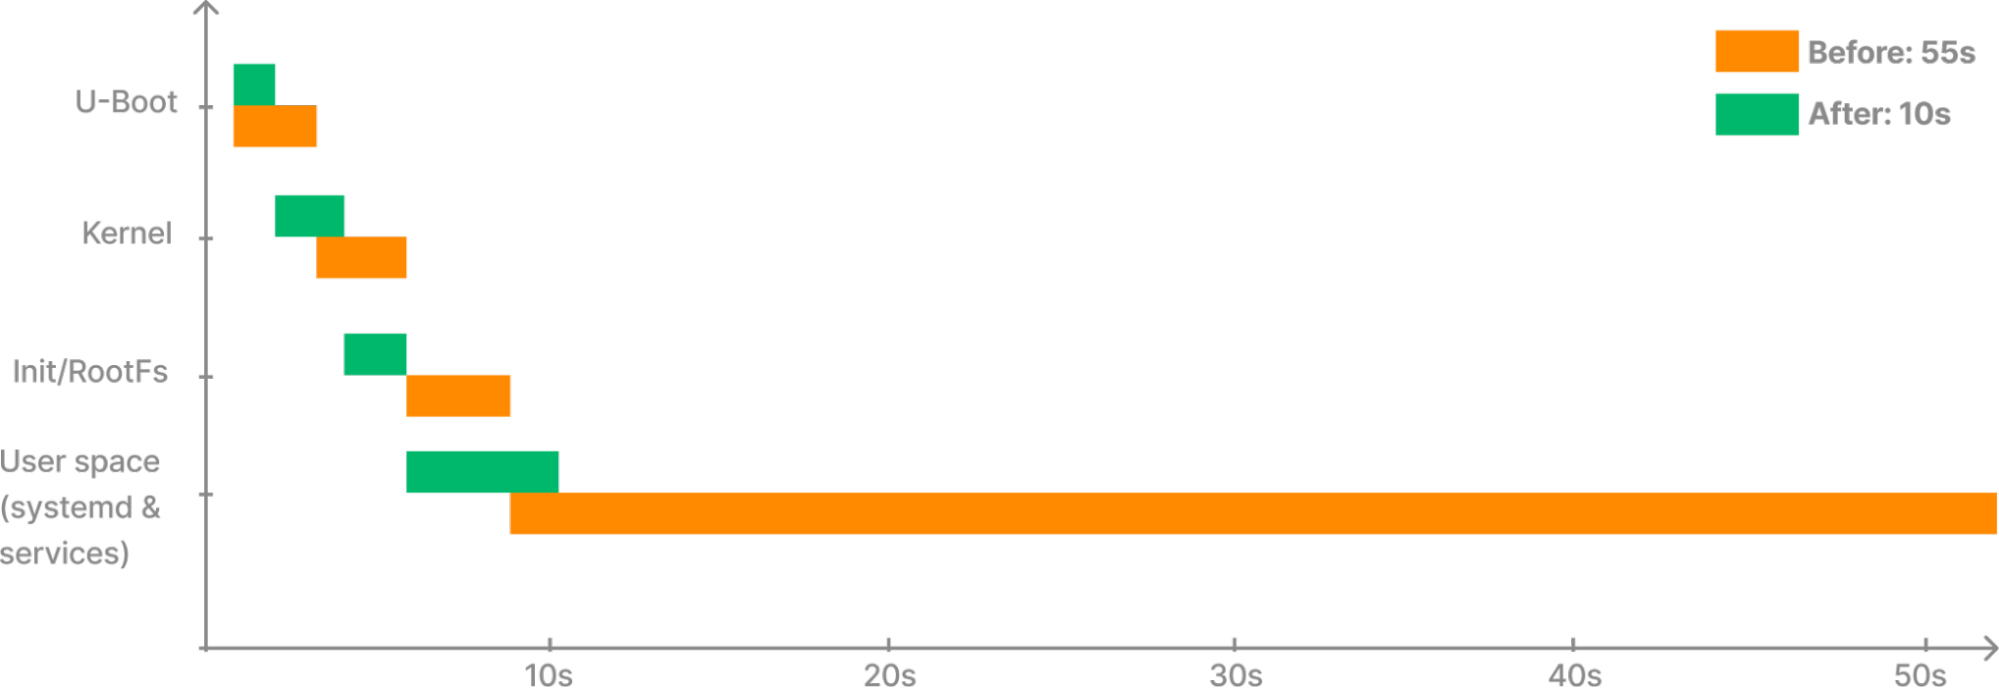
Bootzeit pro Stufe vor und nach der Optimierung: etwa 55 s vorher, 10 s nachher
Bootzeit pro Stufe, vor (orange) und nach (grün) der Optimierung (zum Vergrößern tippen oder klicken)

Die Herausforderung

Nach Stromausfällen, Wartung oder Schichtwechseln waren Sensoren und Steuerungen fast sofort wieder da, aber die HMI-Panels brauchten etwa 55–60 Sekunden bis zur Betriebsbereitschaft, weit über dem in der Produktion erwarteten Ziel von 15 Sekunden. Das hinterließ bei jedem Neustart Lücken bei Live-Daten und Alarmen.

Der Hersteller konnte auf eine schnellere, teurere Hardwareplattform wechseln oder die Software auf der bestehenden Hardware optimieren. Er entschied sich für die Software und beauftragte uns, die Linux-Startsequenz zu analysieren und zu optimieren.

Unser Ansatz

Profiling der Bootzeit: Mit Systemlogs, systemd-analyze und bootchart fanden wir Latenzen in jeder Stufe, von Verzögerungen in U-Boot bis zur Reihenfolge der systemd-Dienste.

Bootloader und Kernel: Verzögerungen in U-Boot entfernt und init vereinfacht (etwa 3 s gespart); ungenutzte Treiber und Debug-Optionen im Kernel deaktiviert (etwa 3 s).

Root-Dateisystem: Wechsel von ext4 zu einem komprimierten SquashFS-Image (LZ4) mit OverlayFS-Ebene, gewählt wegen sehr schneller Dekompression und geringer CPU-Last auf einem schreibgeschützten System (etwa 14 s).

User Space: systemd so umgebaut, dass Feldbus, OPC UA und Netzwerkkommunikation zuerst starten, und Logs und Diagnose aufgeschoben, bis die HMI-Oberfläche läuft (etwa 30 s).

Verifizierung: mehr als 100 Kaltstartzyklen mit konsistentem Start sowie fünf HMIs im Feld im synchronisierten Betrieb getestet, ohne Datenverzögerungen und mit stabiler Wiederherstellung nach Stromzyklen.

Tech-Stack: U-Boot (individuell abgestimmt), Buildroot (Linux 4.x), SquashFS + OverlayFS (LZ4), systemd mit eigenen Targets, OPC UA, MQTT und Modbus TCP, auf ARM Cortex-A7 mit eMMC.
Bootzeit pro Stufe vor und nach der Optimierung: etwa 55 s vorher, 10 s nachher
Bootzeit pro Stufe, vor (orange) und nach (grün) der Optimierung (zum Vergrößern tippen oder klicken)

Unser Ansatz

Was das für Sie bedeutet: Die Bootzeit wird zuerst in der Software gelöst, so behalten Sie Ihre Hardware und Stückliste und erreichen trotzdem das Ziel.

Tech-Stack: U-Boot (individuell abgestimmt), Buildroot (Linux 4.x), SquashFS + OverlayFS (LZ4), systemd mit eigenen Targets, OPC UA, MQTT und Modbus TCP, auf ARM Cortex-A7 mit eMMC.
Bootzeit pro Stufe vor und nach der Optimierung: etwa 55 s vorher, 10 s nachher
Bootzeit pro Stufe, vor (orange) und nach (grün) der Optimierung (zum Vergrößern tippen oder klicken)
01

Profiling der Bootzeit

Mit Systemlogs, systemd-analyze und bootchart fanden wir Latenzen in jeder Stufe, von Verzögerungen in U-Boot bis zur Reihenfolge der systemd-Dienste.

02

Bootloader und Kernel

Verzögerungen in U-Boot entfernt und init vereinfacht (etwa 3 s gespart); ungenutzte Treiber und Debug-Optionen im Kernel deaktiviert (etwa 3 s).

03

Root-Dateisystem

Wechsel von ext4 zu einem komprimierten SquashFS-Image (LZ4) mit OverlayFS-Ebene, gewählt wegen sehr schneller Dekompression und geringer CPU-Last auf einem schreibgeschützten System (etwa 14 s).

04

User Space

systemd so umgebaut, dass Feldbus, OPC UA und Netzwerkkommunikation zuerst starten, und Logs und Diagnose aufgeschoben, bis die HMI-Oberfläche läuft (etwa 30 s).

05

Verifizierung

Mehr als 100 Kaltstartzyklen mit konsistentem Start sowie fünf HMIs im Feld im synchronisierten Betrieb getestet, ohne Datenverzögerungen und mit stabiler Wiederherstellung nach Stromzyklen.

Ergebnisse

Mit der optimierten Software startet die bestehende Hardware so schnell wie höherwertige, teurere Displays. Das verschafft dem Hersteller einen klaren Vorteil beim Verhältnis von Preis zu Bootzeit und verlängert die Lebensdauer der aktuellen Produktlinie.

Planen Sie etwas Ähnliches?

Sagen Sie uns, wo Sie stehen. Ein erfahrener Ingenieur antwortet innerhalb eines Werktags.

Leistungen

Eingesetzte Leistungen

An engineer is engaged in the development and layout of elec

Serienreifes Embedded Linux für vernetzte Geräte: von der Board-Inbetriebnahme bis zu einem gepflegten, aktualisierbaren OS-Image.

Detailed closeup of a computer processor mounted on a circui

Board Support Packages, die zuverlässig booten, alle Ihre Peripheriegeräte unterstützen und über die gesamte Produktlebensdauer upgradefähig bleiben.

Engineer hardware and design for planning research or brains

Ein unabhängiges Review Ihrer Geräte-, Edge- und Cloud-Architektur durch Ingenieure, die ein vernetztes Produkt in Flottengröße ausgeliefert und betrieben haben.

Kontakt

Sprechen Sie mit einem Ingenieur, nicht mit dem Vertrieb

Idee, Prototyp, Produktion oder eine Flotte im Feld: Sagen Sie uns, wo Sie stehen. Ein erfahrener Ingenieur antwortet innerhalb eines Werktags.

Ihre Vorteile:
Wie geht es weiter?
1

Ein kostenloses 30-minütiges Gespräch mit einem erfahrenen Ingenieur

2

Ein kurzes technisches Erstgespräch

3

Ein Angebot mit Umfang, Zeitplan und Kosten

Erzählen Sie uns von Ihrem Projekt
PDF, Office-Dateien, Bilder oder ZIP, bis 10 MB